مقدمه
گیربکس سیاره ای با حلقه اسپلیت نوع خاصی از دنده های سیاره ای است که می تواند نسبت بسیار بالایی از کاهش دنده در یک فاکتور فرم بسیار کوچک به شما بدهد.
در این مفهوم به طور خاص ، ما در یک گیربکس که کمتر از یک سانتی متر ضخامت دارد ، به کاهش 180: 1 می رسیم. یعنی موتور دنده خورشیدی را با یک چرخش کامل در حدود 20 ثانیه می چرخاند و این یک چرخش واحد در یک ساعت می شود!
جعبه دنده مفهومی را مشاهده کنید
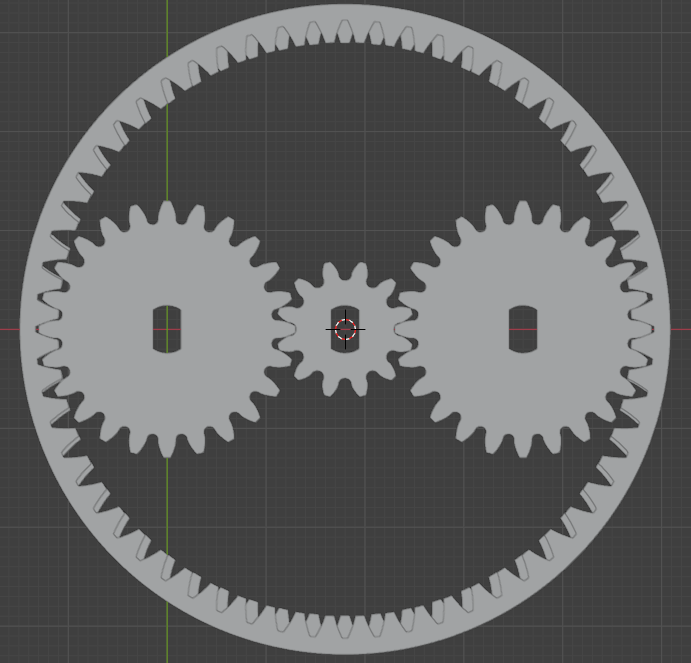
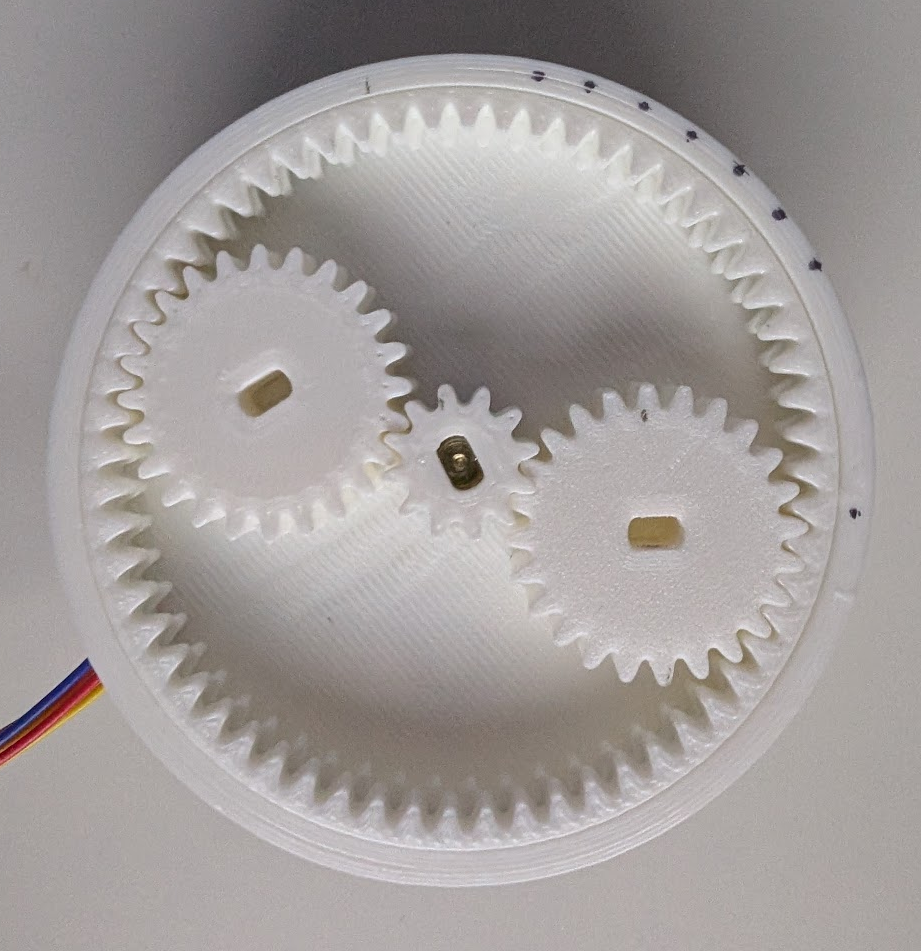
در طراحی من ، که در زیر نشان داده شده است ، من یک دنده خورشیدی واحد با 12 ماژول دندان 1 دارم ، دو سیاره با 24 ماژول دندان 1 و هر دو چرخ دنده داخلی منتقل می شوند. دنده حلقه در بالا دارای 60 ماژول 1 دندان است و قسمت پایین دارای قطر یکسان است ، اما دو دندان کمتر وجود دارد و دیگر یک ماژول فنی 1 نیست. با این حال ، آن را با چرخ دنده های سیاره بسیار خوب متصل می کند ، زیرا با توجه به قطر بزرگ و تفاوت اندک در تعداد دندان ها ، تفاوت در ماژول ها بسیار اندک است.
توجه: ماژول m = d / z است که در آن ماژول است ، d قطر دایره ارتفاع و z تعداد دندان ها است
نصب گیربکس نهایی به ضریب کاهش دنده 180: 1 می رسد. این می تواند سرعت بسیار کندی برای اکثر برنامه ها باشد. این یک موتور حتی کندتر است که من آن را با یک مرحله از 28ByJ-48 آزمایش می کنم. اما دلیل خوبی برای سرعت آهسته آن وجود دارد ، با توجه به کاربرد من برای آن. من می خواهم به وضوح زاویه ای بالا برای برنامه ردیابی ستاره دست یابم. این کار به یک حرکت آهسته سایدرال نیاز دارد (یک چرخش به مدت 24 ساعت). سرعت بالا چیزی نیست که من برای برنامه نیاز دارم.
موتور 28ByJ-48 با استفاده از نیمه مرحله وضوح 4096 مرحله در یک چرخش دارد. این به معنای وضوح 737 280 مرحله از دنده خروجی است. این به من 1.76 وضوح آرسنیک می دهد. یک قوس دوم یک-3600 درجه یا یک 296،000 دایره کامل است. من حدس می زنم که این باید یک وضوح کافی خوب باشد تا نتواند ستاره ها را از طریق پیکسل ها برای زمینه لنز 135 میلی متر آغشته نشود.
حلقه های تقسیم شده
خورشید و چرخ دنده های سیاره هر کدام 8 میلی متر ضخامت دارند. حلقه های تقسیم شده 4 میلی متر ضخامت دارند و در بالای یکدیگر قرار گرفته اند.
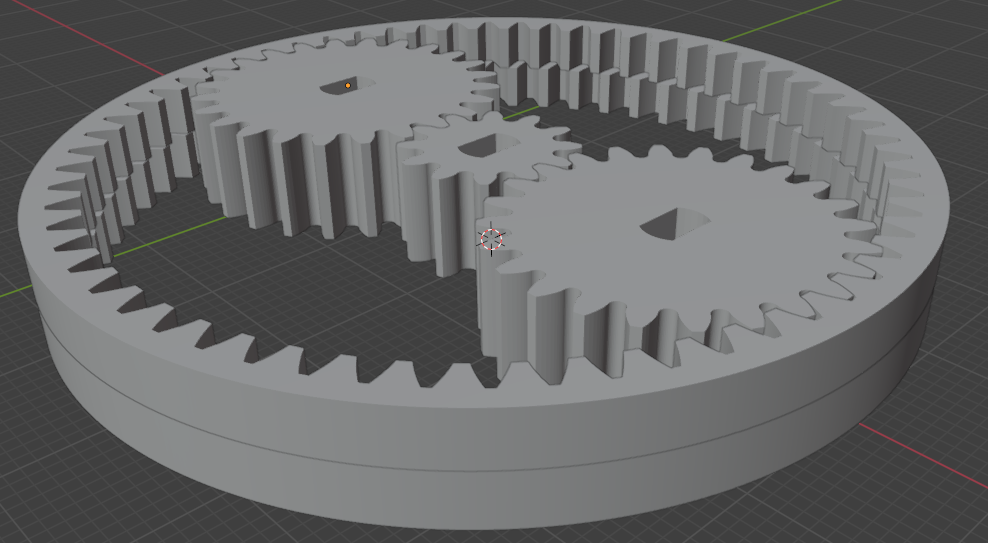
حلقه تقسیم شده در بالا دارای 60 دندان داخلی و قسمت زیر آن 58 دندان است. حلقه در پایین ثابت است در حالی که حلقه فوقانی برای حرکت آزاد است. این حلقه فوقانی خروجی را ارائه می دهد. همانطور که در عکس اول مشاهده می شود ، دو حلقه دقیقاً در دو مکان با دندان مطابقت دارند. اینجاست که سیاره یک شکاف را تسلیم کرد.
کاهش
در این گیربکس دو مرحله گیربکس وجود دارد. اولین مورد صرفاً کاهش دنده های سیاره ای است. این کاهش 6: 1. است. این بدان معنی است که 6 چرخش دنده خورشیدی (12 دندان) برابر با یک چرخش یک دنده سیاره ای (24 دندان) در اطراف حلقه ثابت (60 دندان).
Stage-1 planetary reduction (i) = 1+(60/12) = 6مرحله دوم به تعامل دنده سیاره با حلقه های تقسیم شده اشاره دارد. تصور کنید وقتی سیاره حرکت می کند ، هنگام چرخش ، راه خود را می شکنند. این باعث می شود حلقه فوقانی آزاد به آرامی حرکت کند تا دندانهای سیاره را در شکاف قرار دهد. هنگامی که دنده سیاره در 180 درجه می چرخد ، حلقه دقیقاً یک دندان می چرخد.
در نسخه بزرگ شده بعدی ، تصور کنید که دندانهای قرمز ثابت هستند. دندانهای آبی برای حرکت آزاد هستند. در حالی که سیاه (دنده سیاره ای) دندان های خود را فشار می دهد ، چرخ دنده آبی به آرامی پیشرفت می کند تا به مکانی که سیاره فشار داده می شود وصل می شود.
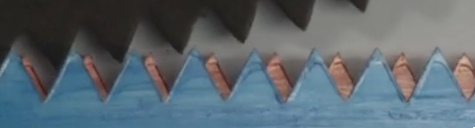
بنابراین ، هنگامی که سیاره در 360 درجه حرکت می کند ، حلقه دقیقاً با دو دندان حرکت می کند. این 2 از 60 دندان در 360 درجه یا 12 درجه است. 30 انقلاب چرخ دنده روی کره زمین چرخ دنده حلقه را در یک دایره حرکت می دهد.
کاهش 6: 1 در مرحله اول (خورشیدی-سیاره) و به دنبال آن کاهش 30: 1 در مرحله دوم (حلقه سیاره) برابر با کل 180: 1 کاهش از خورشید به حلقه.
محاسبه مشخصات مشخصات دندانپزشکی
من برای طراحی چرخ دنده ها از Blender استفاده کردم. من با محاسبه معادله مشخصات دندانپزشکی دندان ها با استفاده از این ابزار – یک ماشین حساب دنده داخلی/خارجی شروع کردم. گنجاندن 24 برای خارجی و 60 برای یک دنده داخلی با زاویه فشار 20 درجه ، معادلات زیر را به من داد.
دنده سیاره ای:
x-equation = 11.276 * (cos(u * 0.574) + u * 0.574 * sin(u * 0.574))
y-equation = 11.276 * (sin(u * 0.574) - u * 0.574 * cos(u * 0.574))
دنده داخلی حلقه فوقانی (60 دندان):
x-equation = 28.191 * (cos((0.2413 + u * 0.237)) + (0.2413 + u * 0.237) * sin((0.2413 + u * 0.237)))
y-equation = 28.191 * (sin((0.2413 + u * 0.237)) - (0.2413 + u * 0.237) * cos((0.2413 + u * 0.237)))
من از 24 و 58 برای محاسبه پروفایل دنده پایین چرخ دنده استفاده کردم. بعداً ، من فقط قطر دنده را برای مطابقت با 60 دندان افزایش دادم. این کمی ماژول را تغییر می دهد ، اما نه آنقدر که شبکه به یک مشکل تبدیل شود.
دنده داخلی حلقه پایین (58 دندان):
x-equation = 27.251 * (cos((0.2360 + u * 0.246)) + (0.2360 + u * 0.246) * sin((0.2360 + u * 0.246)))
y-equation = 27.251 * (sin((0.2360 + u * 0.246)) - (0.2360 + u * 0.246) * cos((0.2360 + u * 0.246)))
برای به دست آوردن معادلات مشخصات دندان برای دنده خورشیدی ، من از همان ابزار استفاده کردم و 12 را برای بیرونی ، 60 برای یک دنده داخلی و زاویه فشار 20 درجه روشن کردم.
دنده آفتابی:
x-equation = 5.638 * (cos(u * 0.736) + u * 0.736 * sin(u * 0.736))
y-equation = 5.638 * (sin(u * 0.736) - u * 0.736 * cos(u * 0.736))
مدل سازی دندان ها در مخلوط کن
من این آموزش ویدیویی را دنبال کردم تا از چرخ دنده های مخلوط کن استفاده کنم. این یک یادگیری خوب بود. من به اندازه کافی از دنده سوم ناامید شدم و راهی آسان تر پیدا کردم. همان وب سایت دارای یک ماشین حساب فوری است که یک اسکریپت پایتون را می ریزد که می تواند در مخلوط کن قرار گیرد تا بلافاصله مشخصات کامل را در مخلوط کن دریافت کند. این اتصال را به روش ساده تر دنبال کنید – ماشین حساب دنده داخلی/خارجی فوری. استفاده از اسکریپت مخلوط کن بسیار آسان است ، در اینجا یک آموزش ویدیویی در مورد نحوه استفاده از اسکریپت و گسترش نمایه به دنده سه بعدی – مدل سازی فوری جفت های داخلی/خارجی چرخ دنده ها در مخلوط کن وجود دارد.
حتی ساده تر ، همه STL ها را در اینجا بارگیری کنید.
چاپ سه بعدی چرخ دنده ها
من از Ender 3 و Pla Thread – دمای نازل 200C و دمای تخت 50C استفاده کردم. من قسمت بزرگتر آن را با بهترین کیفیت با 40 ٪ پر کردن چاپ کردم. من تصمیم گرفتم که یک گسترش افقی -0.15 میلی متر به من کمک کند تا اندازه کامل را بدست آورم تا چرخ دنده ها به طور دقیق وصل شوند.
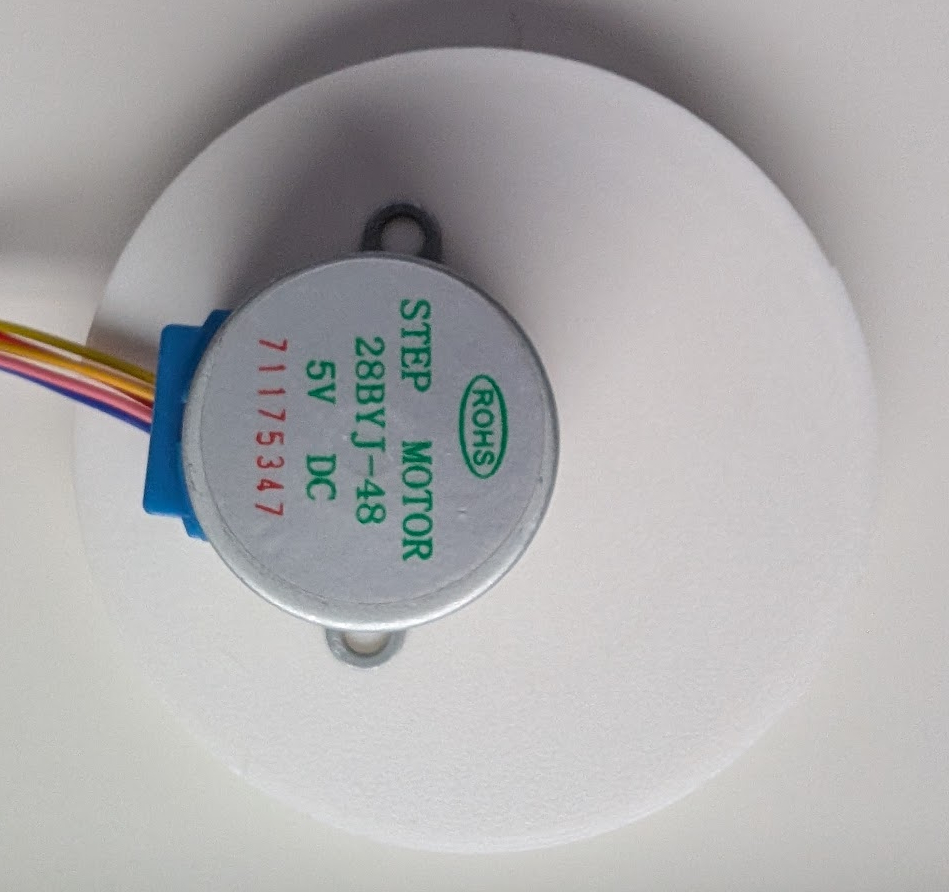
جعبه فقط یک حامل است که در آن همه چیز را قرار می دهید. حلقه پایین را به جعبه منحرف کردم. علاوه بر این ، من همچنین با چسباندن شافت خود در داخل گیربکس ، موتور را روی پشت منحرف کردم. در اینجا تصویری از محصول نهایی آورده شده است.
مراحل بعدی
در وبلاگ بعدی ، تنظیمات Arduino را بررسی می کنم تا همه چیز را جابجا کنم. در این مرحله ، کل جعبه به بالا باز است. حلقه خروجی هیچ خروجی متصل ندارد. این فقط برای تماشای و نشان دادن مفهوم کار وجود دارد.